


蔡司亮相WAIC 2026:精密測量,讓具身智能機器人從仿真走向落地
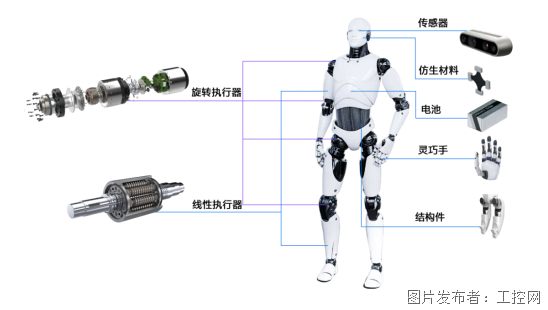
當(dāng)一臺人形機器人向你走來,你看到的是
流暢的步態(tài)、精準(zhǔn)的抓握、靈巧的手指
但在工程師眼中
這背后是精確量化的數(shù)值——
感知是否可靠、關(guān)節(jié)轉(zhuǎn)動的性能、
控制是否到位、整機的步態(tài)如何、無數(shù)的算法疊加
理論模型與物理現(xiàn)實之間
存在著一道名為“制造公差”的鴻溝
當(dāng)具身智能開始從“仿真態(tài)”走向“真實態(tài)”
精密測量
就是填平這道鴻溝的答案
蔡司邀您蒞臨
WAIC 2026
世界人工智能大會
World Artificial Intelligence Conference
2026年7月17日-20日
上海世博展覽館
從靈巧的雙手、強韌的關(guān)節(jié)
再到穩(wěn)健的下肢
蔡司將為行業(yè)帶來覆蓋人形機器人核心部件的
精密測量解決方案
展位號:H1-A518
靈巧手與核心關(guān)節(jié)
讓機器人的“指尖”足夠靈敏
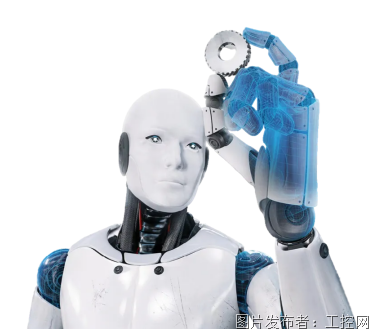
人形機器人的靈巧手要像人手
內(nèi)部的小模數(shù)齒輪和形態(tài)各異的齒輪是關(guān)鍵
這些零件非常微小
精度卻要控制在微米級
蔡司解決方案
人形機器人核心部件尺寸測量解決方案
搭載超細(xì)測針與微測力傳感器
攻克模數(shù)微小齒輪的測量難題
幫助篩選出“天生精度合格”的零件
從源頭控制裝配后的嚙合質(zhì)量
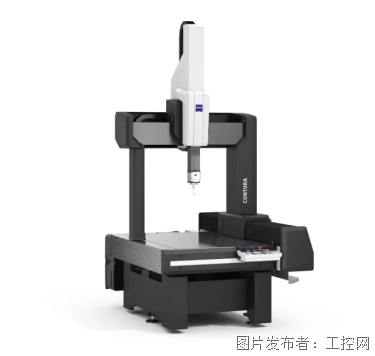
▲ZEISS CONTURA
人形機器人核心部件無損檢測解決方案
無需拆解
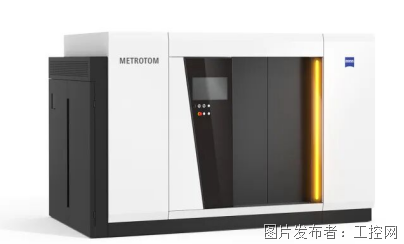
蔡司工業(yè)CT
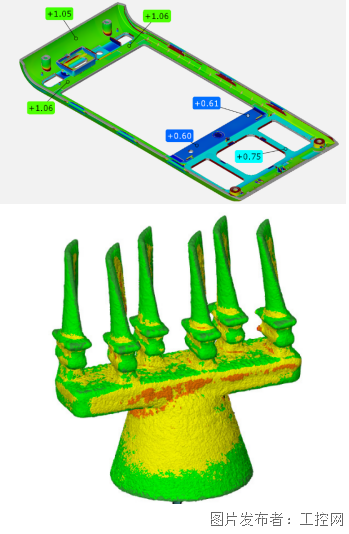
即可透視靈巧手內(nèi)部的多層嵌套結(jié)構(gòu)
清晰識別內(nèi)部缺陷
全流程一體化軟件生態(tài),賦能物理仿真
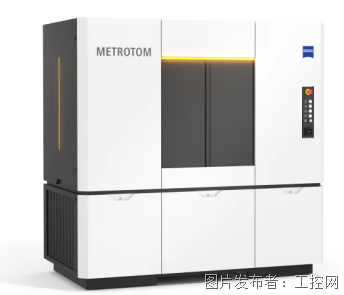
▲ZEISS METROTOM 6 scout
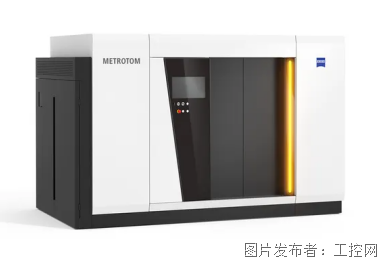
▲ZEISS METROTOM 800 225 kV
靈巧手全域數(shù)字孿生解決方案
面對結(jié)構(gòu)復(fù)雜,曲面多變的難題
捕捉到精細(xì)的紋路、微孔等細(xì)節(jié)
將幾十年沉淀的數(shù)字孿生科技應(yīng)用于具身
建立仿真與物理之間的橋梁
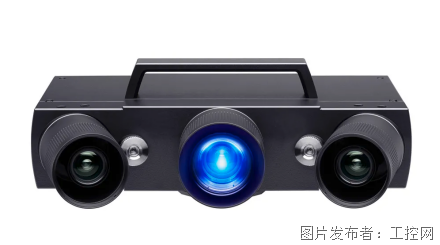
▲ZEISS ATOS Q
整臂與形態(tài)運動學(xué)
讓機器人的每一次運動都“有據(jù)可依”
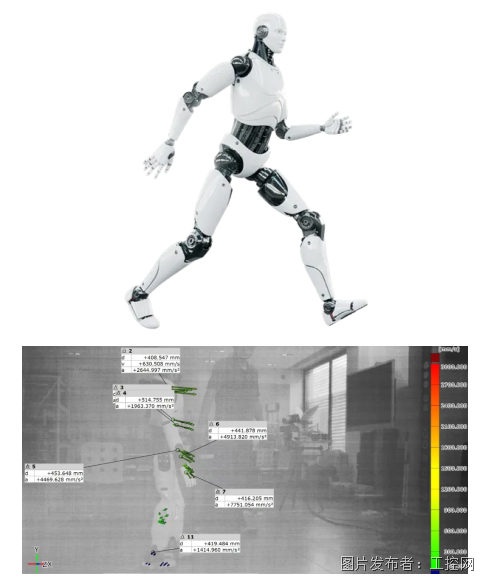
機械臂抓不準(zhǔn)、走路左右晃——
很多時候問題不在算法
而在運動學(xué)模型“失真”了
高速運動下
如何精準(zhǔn)捕捉擺動靈巧手
機器人全關(guān)節(jié)的運動狀態(tài)?
蔡司解決方案
超高精度光學(xué)系統(tǒng)解決方案
非接觸式全關(guān)節(jié)追蹤
一秒鐘采集千幀數(shù)據(jù)
同一時刻精準(zhǔn)記錄具身每一處關(guān)節(jié)在真實運動中的軌跡與姿態(tài)
助力具身智能精細(xì)動作落地
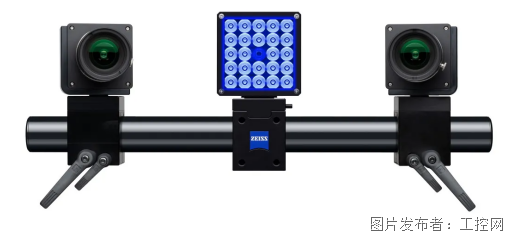
▲ZEISS ARAMIS
7月17日-20日
上海世博展覽館
蔡司邀您您一同,讓具身智能機器人
從實驗室走向場景,從“仿真態(tài)”到“落地態(tài)”
推薦 · 閱讀
ZEISS ARAMIS賦能人形機器人精細(xì)動作規(guī)模化落地


 投訴建議

提交
【文末免費下載】兩機專項參考資料:《三維光學(xué)掃描賦能兩機動力質(zhì)量控制》
AI+礦山加速落地,海光信息筑牢行業(yè)智能化升級算力底座
2026屆中國系統(tǒng)仿真與虛擬現(xiàn)實技術(shù)高層論壇暨成果展示的通知
百萬級工業(yè)CT,真的用出全部價值了嗎?蔡司CT服務(wù)方案助您解鎖CT全生命周期價值
把“厚度”測到微米級:ZEISS INSPECT材料厚度功能全解析