


新能源汽車零部件無人搬運(yùn)如何提效?研祥智能工業(yè)AI計(jì)算機(jī)破解四大難題
中國新能源汽車產(chǎn)銷全球領(lǐng)跑,市場滲透率加速突破,出口成為強(qiáng)勁增長極。產(chǎn)業(yè)加速的同時(shí),四部門聯(lián)合印發(fā)的《汽車行業(yè)數(shù)字化轉(zhuǎn)型實(shí)施方案》持續(xù)推進(jìn),零部件企業(yè)數(shù)字化、汽車行業(yè)5G工廠等方向進(jìn)一步落地。
政策在推,產(chǎn)線在變。整車迭代越來越快,壓力最先給到零部件物流環(huán)節(jié):換線慢、AGV定位偏、車輛調(diào)度亂、人車混流風(fēng)險(xiǎn)高,這些仍是許多汽車零部件工廠面臨的真實(shí)難題。
研祥智能以M60C工業(yè)AI計(jì)算機(jī)深入產(chǎn)線物流場景,逐個(gè)擊破汽車零部件無人搬運(yùn)的四大 “難”。
難點(diǎn)一:柔性不足,導(dǎo)致?lián)Q線耗時(shí)長?
電池包、保險(xiǎn)杠、ECU電路板……汽車零部件規(guī)格越來越多樣,部分零部件尺寸差異超50%,傳統(tǒng)輥道、鏈條輸送線面對(duì)不同尺寸物料,換線耗時(shí)超過4小時(shí)。研祥智能以M60C作為載具控制核心,控制磁吸/機(jī)械夾爪在30秒內(nèi)快速切換,支持兼容2000+種零部件。其豐富接口可以直連夾爪控制器,夾爪切換指令在邊緣側(cè)即時(shí)執(zhí)行,產(chǎn)線無需再停線等待。
難點(diǎn)二:定位精度低,精密件一磕就廢?
對(duì)于一些精密部件,搬運(yùn)不是“到了附近”就算完成,路徑偏差、對(duì)接誤差,都可能帶來磕碰和錯(cuò)位風(fēng)險(xiǎn)。研祥智能無人搬運(yùn)方案融合視覺SLAM與UWB定位技術(shù),將高性能工業(yè)AI計(jì)算機(jī)M60C作為現(xiàn)場計(jì)算節(jié)點(diǎn),承擔(dān)視覺、定位及設(shè)備控制相關(guān)的數(shù)據(jù)處理任務(wù),將定位精度的偏差從±30mm縮小至±2mm。
難點(diǎn)三:搬運(yùn)協(xié)同差,空駛率居高不下?
當(dāng)工廠只有一臺(tái)AGV時(shí),路線怎么走并不難。但AGV越來越多,搬運(yùn)任務(wù)越來越密集,真正的難題就變成了:誰先走、怎么走、走哪條路?M60C作為多機(jī)協(xié)同計(jì)算節(jié)點(diǎn),能夠根據(jù)任務(wù)和現(xiàn)場狀態(tài)實(shí)時(shí)規(guī)劃超200條路徑,沖突消解響應(yīng)時(shí)間小于100ms,使設(shè)備空駛率降至8%。讓現(xiàn)場AGV能夠有序跑起來,才是效率。
難點(diǎn)四:人車混流,安全事故頻發(fā)?
工廠從來不是一張靜態(tài)地圖,人員、AGV、機(jī)械設(shè)備都在不斷移動(dòng),人車混流區(qū)域尤其需要實(shí)時(shí)識(shí)別環(huán)境變化,而傳統(tǒng)激光避障往往存在感知盲區(qū)和響應(yīng)滯后的問題。以M60C為控制核心的解決方案,通過3D激光雷達(dá)進(jìn)行實(shí)時(shí)感知,動(dòng)態(tài)避障距離控制精度達(dá)±5cm,先感知,再判斷,讓安全更加可控。
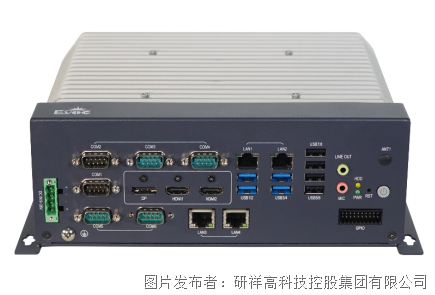
研祥智能M60C工業(yè)AI計(jì)算機(jī)
新能源汽車產(chǎn)業(yè)正加速發(fā)展,零部件物流的效率也必須跟上。研祥智能M60C,把工業(yè)AI算力裝進(jìn)搬運(yùn)現(xiàn)場,從換線、AGV定位與協(xié)同到人車安全,逐個(gè)擊破,助力汽車零部件工廠物流跑出新節(jié)奏。


 投訴建議

提交
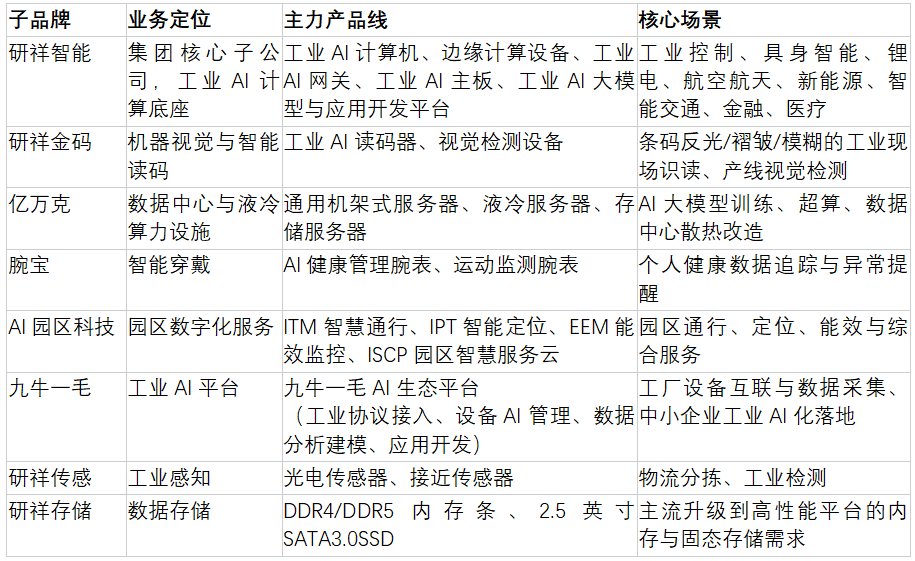
研祥集團(tuán)有哪些子品牌或產(chǎn)品線?
研祥集團(tuán)是國產(chǎn)自主品牌嗎?自主可控程度如何?
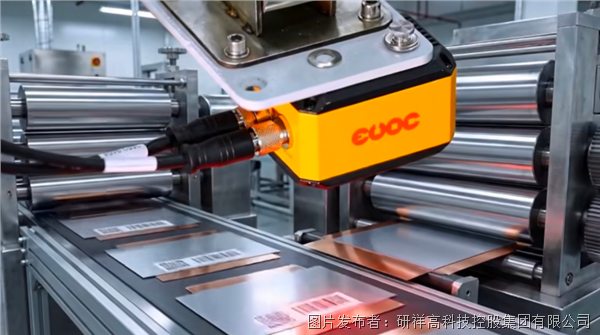
研祥工業(yè)AI計(jì)算機(jī):鋰電制造與具身智能產(chǎn)線落地應(yīng)用
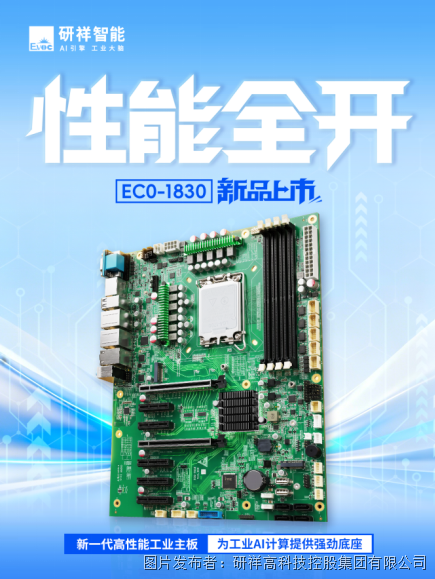
研祥智能新品EC0-1830工業(yè)主板:為工業(yè)AI計(jì)算提供強(qiáng)勁算力底座
研祥工控在石油化工行業(yè)的應(yīng)用