安全型激光雷達與普通激光雷達的區別
安全型激光雷達與普通激光雷達
——從“看得見”到“保安全”,七個維度講清兩者的本質區別
一、什么是安全型激光雷達
安全型激光雷達(Safety Laser Scanner)是一種經過功能安全認證的光學探測設備,通過非接觸式激光掃描方式構建數字化、可配置的虛擬防護邊界,用于監控定義區域內人員或物體的侵入。當檢測到有物體進入預設的安全保護區域時,設備立即通過安全輸出信號觸發機器停止或減速,從而在事故發生前實現主動防護。與傳統的物理防護欄、安全地毯相比,安全型激光雷達具有無接觸、配置靈活、區域可動態切換等優勢,已成為工業自動化領域區域防護的主流技術方案。
安全型激光雷達的廣泛應用,源于機械設備安全法規與風險評估的強制性要求。按照 ISO 12100 等機械安全通用標準,凡存在擠壓、剪切、卷入等風險的設備,都必須通過風險評估確定所需的安全防護措施;對于無法用固定防護欄完全隔離的危險區域,可采用電敏保護設備(ESPE)作為補充防護。安全型激光雷達正是 ESPE 中少數既能覆蓋大面積區域、又支持動態切換防護邊界的產品,因此在工業自動化與物流倉儲領域被大量采用。
與常見的防護手段相比,安全型激光雷達的優勢更為明顯:物理防護欄雖可靠,但占用空間大、影響物料進出,難以適應頻繁調整的產線;安全地毯只能覆蓋地面平面,需要人員踩踏才能觸發,反應滯后且易磨損;安全光幕只能形成直線或平面的光束屏障,無法勾勒不規則的防護邊界。安全型激光雷達通過軟件即可繪制任意形狀的保護區域,一臺設備可替代多組光幕或圍欄,在保障安全的同時兼顧生產柔性。
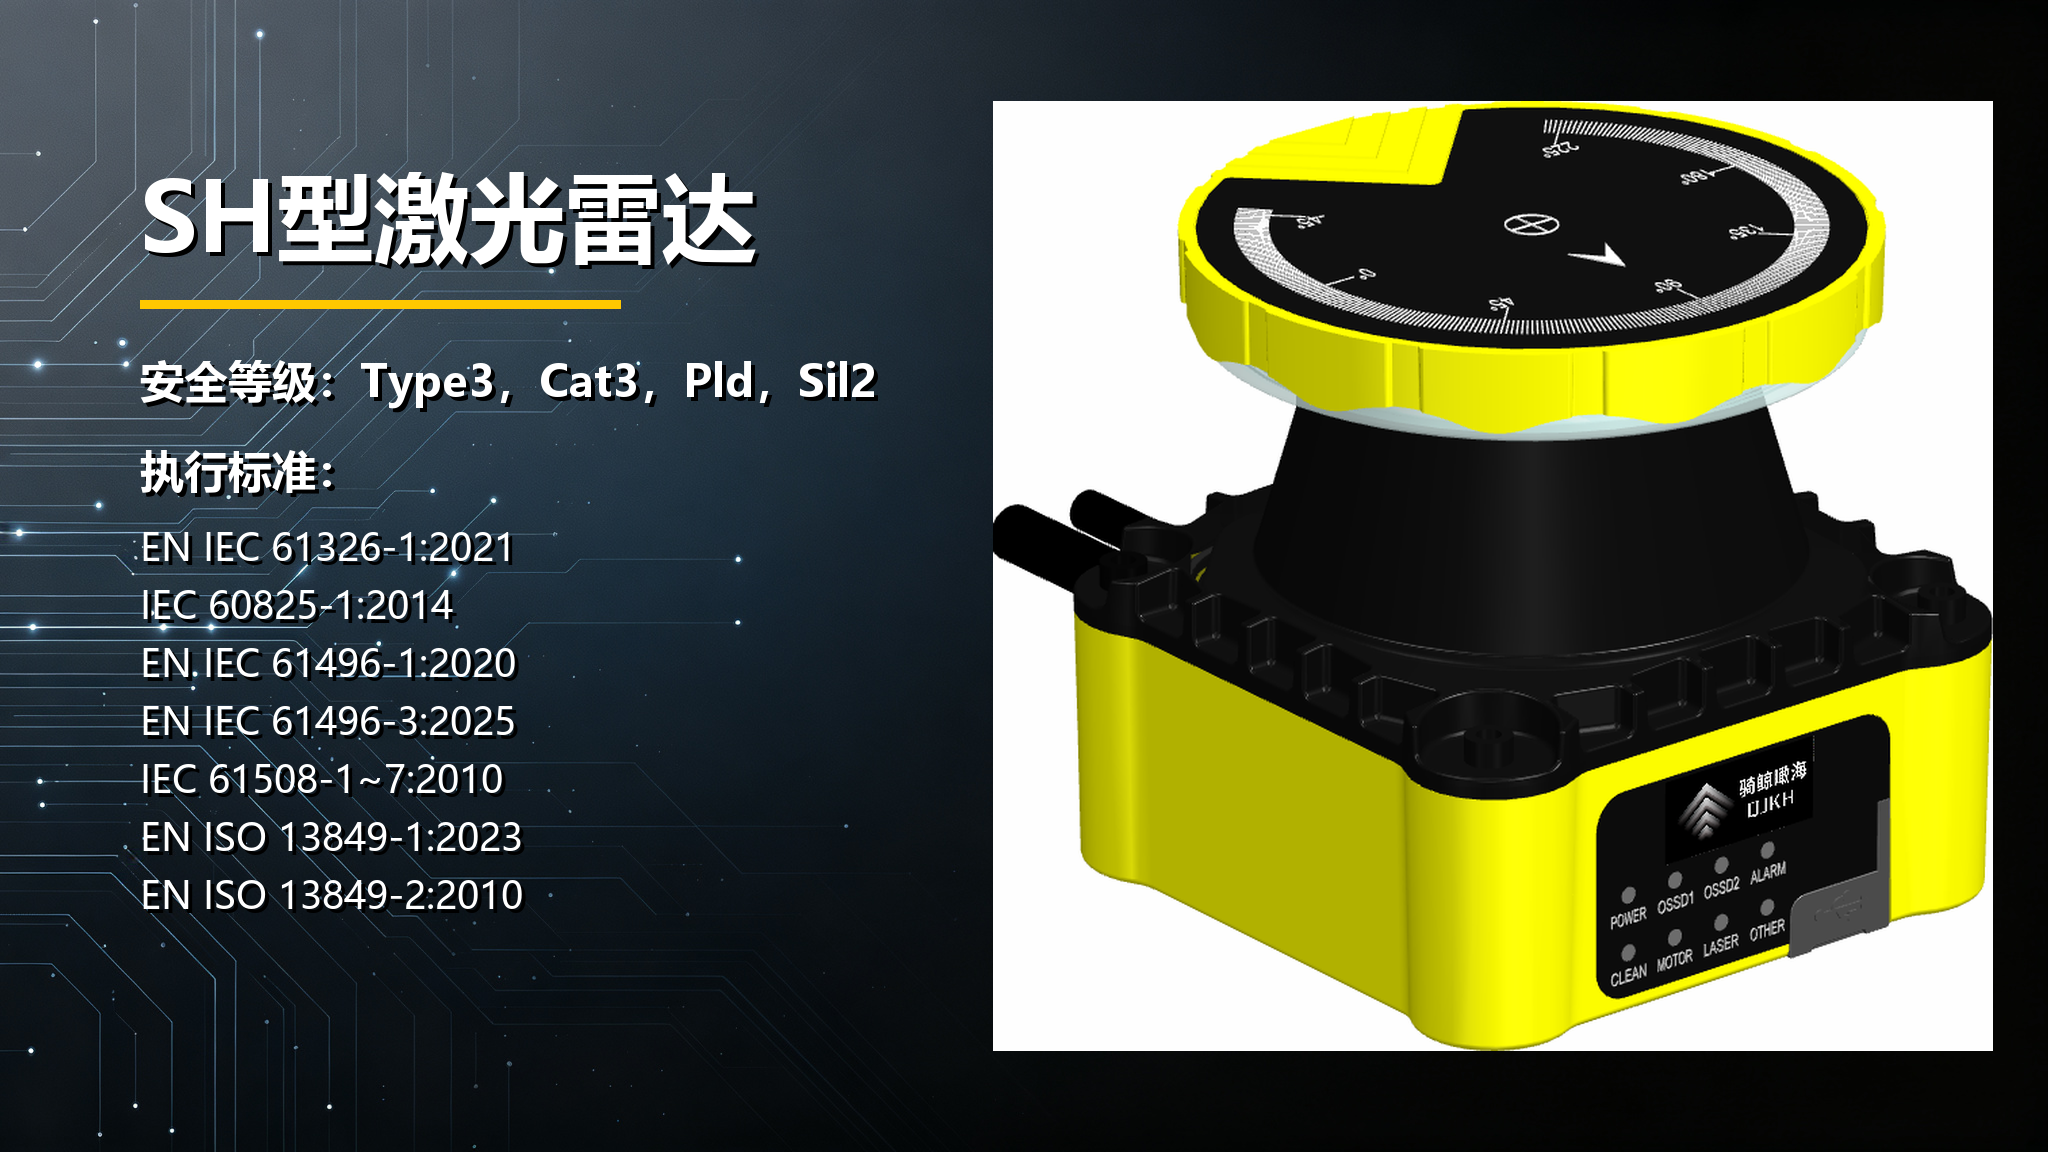
騎鯨瞰海(杭州)科技有限公司自主研發的 SH27 系列安全型激光雷達,已通過歐美權威機構認證,全面滿足工業安全領域各項認證要求。
二、工作原理
安全型激光雷達基于飛行時間法(Time-of-Flight, ToF) 原理工作:
1. 激光發射:激光器發出短促的近紅外激光脈沖(通常為 905 nm 波長,Class 1 人眼安全等級)
2. 掃描成像:通過旋轉反射鏡將單束激光扇形掃描過寬弧度(典型掃描角度為 190°~275°)
3. 距離測量:接收目標反射回的光子,精確測量脈沖往返時間,結合光速計算出每個方向上的距離
4. 區域比對:將實時構建的二維極坐標地圖與設備中預配置的保護區域 / 警告區域形狀進行比對
5. 安全響應:一旦檢測到物體侵入保護區域,立即觸發雙通道 OSSD 安全輸出,聯動控制系統執行停機。
在激光測距的幾種主流方案中,安全型激光雷達普遍采用飛行時間法(ToF),而非三角測量法或相位法。三角測量法依靠接收器上光斑的位移換算距離,近距離精度高,但遠距離衰減明顯且易受環境光干擾;相位法通過測量調制波的相位差測距,抗干擾能力一般。ToF 直接測量脈沖往返時間,不依賴目標表面的顏色、紋理與外界光照,在粉塵、暗光、強光等工業環境下依然穩定,因而成為安全級檢測的主流選擇。按照 IEC 61496-3 的檢測能力要求,設備須能可靠檢測直徑最小 70 mm、反射率低至 1.8% 的測試物體,ToF 方案憑借充足的光學余量更易滿足這一要求。
安全型激光雷達的“自我監護”來自冗余架構。以主流 Type 3 產品為例,設備內部通常采用雙處理器獨立處理每一幀掃描數據并交叉比對,一旦發現數據不一致或光學部件、電源、輸出回路異常,立即將 OSSD 輸出置于關斷狀態并報警,實現“故障導向安全”。此外,光窗污染檢測、輸出短路監控等自檢功能在每個掃描周期內持續進行,確保設備在粉塵、油污等惡劣環境下長時間運行依然可靠。
三、安全型激光雷達與普通激光雷達的區別
兩者都依靠激光測距,但本質上是兩種東西:普通激光雷達是“感知傳感器”,負責讓機器看得見;安全型激光雷達是“功能安全器件”(電敏保護設備 ESPE),負責在危險發生前讓機器停下來。判斷一款雷達是否“安全”,關鍵不是測距精度和點云密度,而是三件事:有沒有安全等級認證、有沒有安全輸出、壞了能不能自己發現。
表 1 安全型激光雷達與普通激光雷達核心對比
對比維度 | 普通激光雷達 | 安全型激光雷達 |
本質定位 | 環境感知傳感器:建圖、定位、測量、普通避障 | 功能安全器件(電敏保護設備 ESPE):承擔人員保護,闖入即停機 |
安全認證 | 無功能安全認證,無強制可靠性指標 | IEC 61496-3 Type 3(國標 GB 19436.3)+ISO 13849 PL d / Cat.3+IEC 61508 SIL 2,經第三方機構認證 |
輸出信號 | 點云數據(以太網/串口),是否停車由上層算法決定 | 雙通道自監控 OSSD 安全輸出,直連安全繼電器或安全 PLC。 點云數據作為輔助輸出,用法與普通雷達一致。 |
故障行為 | 故障可能“靜默”,設備壞了系統未必察覺 | 每個掃描周期自檢(含光窗污染、輸出短路),故障導向安全:輸出關斷并報警 |
失效模式 | 無安全級失效管控 | 具備自診斷功能,危險失效概率(PFHd)有明確量化指標 |
響應時間 | 隨掃描頻率變化,不承擔安全計算責任 | 正式標定值,典型 40~120 ms,直接納入制動距離計算 |
檢測能力 | 按探測距離與精度標稱,無嚴格“最小檢測物”定義 | 最小檢測物可配置 30/40/50/70 mm;安全區+警告區任意形狀繪制、多區域分組切換 |
典型應用 | SLAM 建圖、定位導航、測量測繪、非安全級避障 | AGV/AMR 人機協作(限速+停車)、危險區域防護、自動叉車、機床防護 |
價格水平 | 數百至數千元,集成簡單 | 數千至數萬元,需安全回路設計,配置權限與固件版本受管控 |
普通激光雷達:機器的“眼睛”
導航/感知型激光雷達輸出點云數據,通過以太網或串口交給上層系統,用于 SLAM 建圖、定位、測量和普通避障。它沒有功能安全認證,也沒有保護性輸出——最終是否停車由算法和調度系統決定,而不是雷達本身。更關鍵的是,它發生故障時可能“靜默”:點云停更或數據異常,系統未必能及時察覺。
在人員保護的安全功能中,普通工業激光雷達不能替代安全型激光雷達。
普通激光雷達之所以不能用于人員保護,核心在于三點:其一,它沒有經過功能安全認證,故障行為不受控,“靜默失效”時系統可能毫無察覺;其二,它沒有安全輸出接口,是否停車取決于上層算法的判斷,而算法本身無法覆蓋硬件故障;其三,它的可靠性指標(如 MTBF)反映的是平均無故障時間,而非危險失效概率(PFHd),無法納入安全計算。因此,即使普通雷達的測距精度更高、點云更密,也不改變其作為感知傳感器的定位。
安全型激光雷達:機器的“安全氣囊”
安全激光掃描儀屬于電敏保護設備(ESPE),依據 IEC 61496-3(漫反射式主動光電保護裝置 AOPDDR,對應國標 GB 19436.3)設計,主流產品同時滿足 IEC 61496 Type3、IEC 61508 SIL 2、ISO 13849 PL d / Category 3,并經過第三方機構認證。它提供兩路自監控的 OSSD 安全輸出,可直接接入安全繼電器或安全 PLC,保護區域一旦被闖入,就在傷害發生前強制停機。
安全型激光雷達的“安全”是設計出來的:雙通道 OSSD 輸出兩路互為冗余,必須分別接入安全控制器的獨立輸入通道,兩路信號不一致即判為故障;內部傳感器、處理器、電源與輸出回路均按故障檢測要求設計,任何單點故障都會被及時識別并導向安全狀態。整機的安全等級由第三方認證機構按 IEC 61496-3 進行型式試驗后確認,證書與型號綁定,不可跨型號套用。
騎鯨瞰海 SH27 系列安全型激光雷達,拿下了歐美權威機構的全部核心認證,也就是說,工業安全標準里要求的,它都替您驗過了。
七個核心區別
安全認證——最硬的分水嶺
普通雷達沒有任何功能安全認證;安全雷達必須拿到與型號綁定的第三方認證證書。IEC 61496-3 將電敏保護設備分為 Type 2 / Type 3 / Type 4:Type 3 對應 PL d / SIL 2,是安全激光掃描儀的主流等級(Type 4 多用于安全光幕)。需要特別注意:兩者的激光器通常都滿足 IEC 60825-1 Class 1 人眼安全,這不構成區別,不要被“激光安全”字樣混淆。
需要說明的是,Type 等級對應著可實現的最高安全性能:Type 2 通常對應 PL c / SIL 1,Type 3 對應 PL d / SIL 2,Type 4 對應 PL e / SIL 3。安全激光掃描儀的主流形態是 Type 3;若安全功能需要更高的 PL e / SIL 3,應選用 Type 4 結構(如安全光幕或雙傳感冗余方案),Type 3 產品無法通過“升級”獲得更高等級。
輸出方式——數據 vs 安全信號
普通雷達輸出點云;安全雷達輸出雙通道 OSSD。OSSD 兩路必須分別接到安全控制器的兩個獨立輸入通道,兩路信號不一致即判為故障并鎖定,從硬件層面杜絕單點失效。
故障行為——靜默 vs 導向安全
普通雷達壞了可能無感知;安全雷達每個掃描周期自檢(含光窗污染、輸出短路等),任何故障立即進入安全狀態:輸出關斷、設備報警。
可靠性指標——有沒有“每小時危險失效概率”
安全雷達明確公布 PFHd,主流型號在 8×10??~9×10?? 量級,并綜合考慮 MTTFd 與診斷覆蓋率;普通雷達一般只給 MTBF。
響應時間——能否納入安全計算
安全雷達的響應時間是正式標定值,典型 40~120 ms,必須納入制動距離計算;普通雷達的延遲不承擔安全責任。
檢測能力——最小檢測物體有嚴格定義
安全雷達可配置最小檢測物體(如 30/40/50/70 mm),低于閾值的小物體不觸發保護;安全區與警告區可繪制為任意形狀并分組切換(如 64 組),保護距離從幾米到數十米不等,視具體型號而定。
標準對檢測能力有硬性要求:IEC 61496-3 規定設備須能可靠檢測直徑最小 70 mm、反射率低至 1.8% 的測試物體。這意味著即使穿著深色衣物的操作人員也能被穩定識別,不會因衣物顏色或表面反光差異導致漏檢。
價格與集成成本
普通雷達數百到數千元;安全雷達數千到數萬元,且配置受管控(參數密碼保護、固件版本受控),需要按安全回路設計。
常見認知誤區
誤區一:激光 Class 1 人眼安全等于功能安全?不對。Class 1 僅表示激光輻射對眼睛安全(依據 IEC 60825-1),與設備是否具備功能安全認證、安全輸出和自檢能力無關;安全等級看的是 IEC 61496-3 的 Type 分類與 PL/SIL 認證結果。
誤區二:測距越遠、點云越密就越“安全”?不對。安全與否由認證等級、故障行為與危險失效概率(PFHd)決定;測距和點云只是感知指標,普通雷達哪怕指標更高,也不能承擔人員保護功能。
誤區三:普通雷達加算法也能實現“安全停車”?不對。安全停車必須由經過認證的安全回路執行,檢測、判斷、輸出、停機鏈路中的每一環都要滿足安全要求;普通雷達既無安全輸出,也無故障自檢,軟件算法無法覆蓋硬件失效。
誤區四:OSSD 輸出隨便接普通 IO 就行?不對。OSSD 兩路必須分別接入安全繼電器或安全 PLC 的兩個獨立輸入通道,接錯或短接會導致安全功能失效且無法被自檢發現,必須按設備手冊的安全回路要求接線。
四、主要應用場景
1. AGV/AMR 移動機器人防護:在行駛方向上配置動態保護區域,根據車速實時切換區域大小,檢測到人員或障礙物時觸發安全停車。這是目前安全型激光雷達最大的應用領域。
2. 工業產線區域防護:對危險機械周邊區域進行入侵檢測,替代傳統固定防護欄,兼顧安全與生產柔性。
3. 機器人工作站防護:在工業機器人工作單元周圍設置虛擬安全邊界,人員進入時自動降速或停機。
4. 出入口與通道監控:對危險區域的出入口進行人員出入檢測,配合門禁系統實現安全聯鎖。
5. AGV 叉車防撞:在倉儲物流場景中為叉車提供前方障礙物檢測與防撞預警。
需要強調的是,在 AGV/AMR 等移動平臺應用中,安全型激光雷達通常與速度相關區域切換功能配合使用:車輛高速行駛時啟用較長的保護區域,低速或轉彎時切換為較短的區域,在保證安全制動距離的同時減少誤停。依據 ISO 3691-4(無人駕駛工業卡車安全要求),在人與機器人共存的場所,AGV 必須配置經過認證的人員檢測保護功能,安全激光掃描儀正是滿足該要求的主流方案。
表 2 典型場景選型建議
典型場景 | 選型 | 原因 |
AGV/AMR 人機協作、危險區域防護、自動叉車、機床防護 | 安全型(配合安全 PLC/安全繼電器) | 人員保護必須由認證器件承擔 |
SLAM 建圖、導航定位、測量測繪、非安全級避障 | 普通型 | 無安全功能要求,性價比高 |
高性能移動機器人 | 兩者組合 | 普通型負責感知,安全型負責兜底,行業主流做法 |
五、核心安全標準
安全型激光雷達的設計與認證遵循以下國際標準:
· IEC 61496:電敏保護設備(ESPE)通用要求,其中第 3 部分針對有源光電保護裝置(AOPDDR),即激光掃描器
· ISO 13849-1:機械安全 — 控制系統有關安全部件,定義 PL(性能等級)a~e
· IEC 62061:機械安全 — 安全相關電氣控制系統,定義 SIL(安全完整性等級)1~3
· IEC 60825-1:激光產品安全,安全型激光雷達通常為 Class 1 人眼安全等級
主流產品的安全等級通常達到 Type 3 / SIL 2 / Category 3 / PL d。
這幾項標準構成了完整的體系:IEC 61496 系列按技術路線劃分——第 1 部分為電敏保護設備通用要求,第 2 部分針對采用光束阻斷原理的安全光幕(AOPD),第 3 部分針對采用漫反射原理的安全激光掃描儀(AOPDDR),第 4 部分針對基于視覺的保護裝置(VBPD),其中安全激光掃描儀對應國標 GB 19436.3。在整機層面,ISO 13849-1 與 IEC 62061 分別用 PL(性能等級 a~e)和 SIL(安全完整性等級 1~3)兩種方法評價安全回路的性能,IEC 61508 則是功能安全的基礎標準;同一安全功能采用哪種方法評估,取決于所依據的標準體系,兩者的結果可相互對應。
六、關鍵選型參數
· 掃描角度:常見 270°,部分產品達 300°
· 保護距離:從 2 m(緊湊型)到 40 m(周界防護型)不等
· 響應時間:通常 60~160 ms,直接影響制動距離計算
· 區域組數量:可存儲的配置區域組數,越多越能精細適配不同工況
· PFHd:每小時危險失效概率,主流產品在 8×10??~9×10?? 量級
· 輸出接口:雙通道 OSSD 為標配,高端型號疊加安全總線(PROFIsafe、CIP Safety、FSoE)
· 角分辨率:測量點間的最小角度間隔,常見 0.1°~0.5°,分辨率越高越能識別細長物體(如叉齒、立柱、人體四肢)
· 掃描頻率:每秒完成的掃描圈數,常見 15~25 Hz,頻率越高對動態目標的檢測越實時
· 防護等級:IP65 可適應粉塵環境,IP67 支持高壓沖洗與戶外應用,需結合現場工況選擇
選型時建議按以下步驟推進:第一步,基于風險評估確定安全功能所需的性能等級(PL r 或 SIL);第二步,根據機器最大速度與系統響應時間計算所需的最小保護距離,確保保護區域完整覆蓋制動距離;第三步,結合安裝空間、掃描角度與環境條件(粉塵、油污、戶外)篩選型號,關注防護等級與工作溫度范圍;第四步,核對型號的認證證書、PFHd、區域組數量等關鍵參數,確認與安全回路設計相匹配。
七、結語
普通雷達回答“前面有什么”,安全雷達回答“該不該停”。選型的第一步不是比較參數,而是先做風險評估,確定保護功能需要的性能等級,再去找對應認證的型號。


 投訴建議

提交